Современный автомобиль перестал быть механической системой с электронным управлением. Сегодня это распределённый суперкомпьютер на колёсах, где программное обеспечение и искусственный интеллект определяют безопасность, плавность хода и уровень автономности. Мировая автоиндустрия подошла к переломной точке: классические системы помощи водителю (ADAS) перерастают в полноценные автопилоты. Однако технологические лидеры рынка выбирают принципиально разные пути для достижения этой цели.
Ниже — подробный технический разбор архитектур автоматизации вождения на примере четырёх знаковых компаний — Tesla, Li Auto, Geely и Rivian, — а также анализ механизмов их отказоустойчивости и перспектив развития беспилотных систем до конца текущего десятилетия.
Сенсорный слой: радарная избыточность против «чистого зрения»
Главный водораздел в современной инженерии беспилотных систем проходит по линии выбора сенсоров. Разработчики разделились на два лагеря: сторонники мультисенсорного слияния (Sensor Fusion) и апологеты концепции Pure Vision.
Tesla: радикальный монокуляризм
Tesla под руководством Илона Маска планомерно демонтировала все физические датчики расстояния (ультразвуковые сенсоры и радары), сделав ставку исключительно на массив из восьми камер высокого разрешения (Tesla Vision). Логика инженеров проста: дорожная инфраструктура проектировалась под человека, который управляет машиной только с помощью двух глаз. Следовательно, ИИ должен обучаться воспринимать мир аналогично.
Li Auto и Geely (Zeekr): китайский прагматизм и избыточность
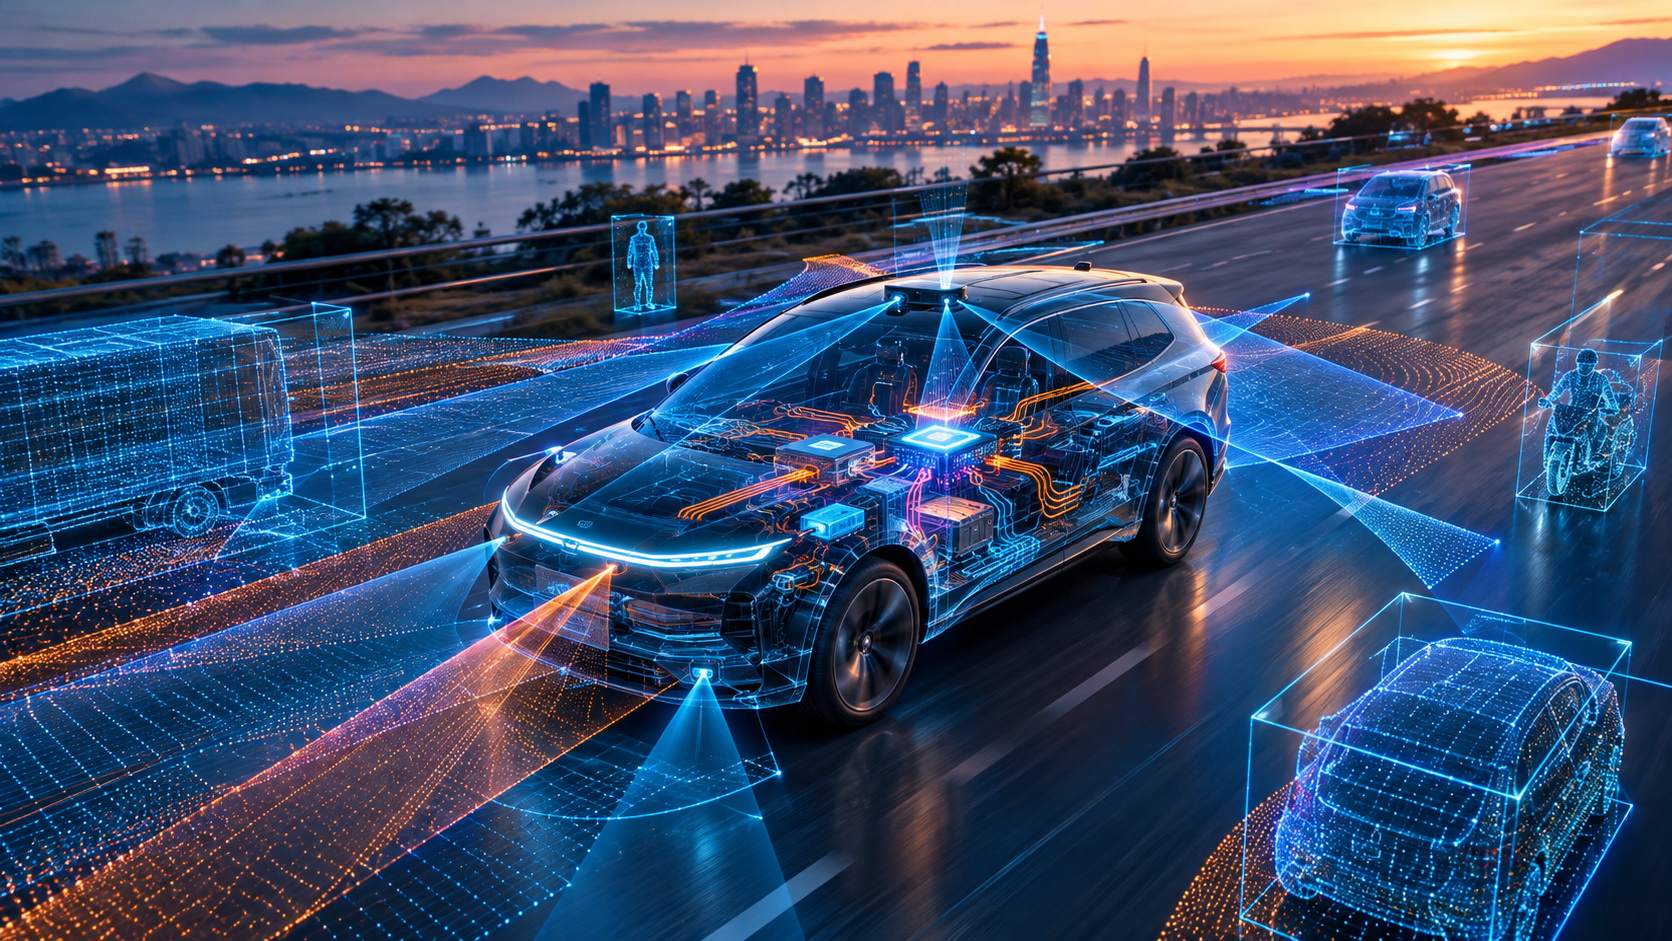
Китайские премиум-бренды идут противоположным путём, создавая плотные сенсорные сети. Типичный флагман от Li Auto (комплектации Max) или Zeekr оснащается 128-лучевым лидаром, 11 камерами высокого разрешения (8 Мп), 5 миллиметровыми радарами и 12 ультразвуковыми датчиками высокой точности. Архитектура Geely, часто опирающаяся на платформы Mobileye SuperVision или собственные разработки, также делает ставку на максимальную плотность данных. Для этих компаний безопасность означает аппаратную подстраховку: если камера слепнет в тумане или от бликов солнца, её подменяет лидар или радар.
Rivian: баланс между шоссе и оффроудом
Американский стартап Rivian использует сбалансированный набор из 11 камер и 5 радаров, полностью исключая лидары из соображений стоимости и дизайна, но сохраняя радарное зрение для сложных погодных условий. Платформа Rivian Autonomy Platform оптимизирована под специфические сценарии: движение с тяжёлым прицепом, распознавание сложных рельефов на бездорожье и ассистирование в плотных городских заторах.
Физика сенсорного слоя: как работают лидары и ультразвук
Для понимания гибридных систем необходимо разобрать базовые физические принципы ключевых активных датчиков.
Лидар (LiDAR — Light Detection and Ranging): работает по принципу активной оптической локации. Датчик излучает миллионы лазерных импульсов в секунду (обычно в невидимом ближнем ИК-диапазоне — 905 или 1550 нм) и измеряет время, за которое луч возвращается, отразившись от препятствия (метод Time-of-Flight, ToF). Специальные оптические дефлекторы или зеркала распределяют лучи по вееру, формируя за один оборот или скан точное трёхмерное «облако точек» (Point Cloud) с миллиметровой погрешностью.
Ультразвуковой датчик (USS — Ultrasonic Sensor): использует акустическую локацию. Пьезоэлектрический преобразователь внутри датчика генерирует ультразвуковую волну высокой частоты (от 40 до 60 кГц). Волна распространяется в воздухе, отражается от физического объекта и возвращается обратно, возбуждая электрический ток в том же пьезоэлементе. Время между посылкой и приёмом звукового эха прямо пропорционально расстоянию до препятствия.
Математика Occupancy Network
Чтобы обрабатывать псевдо-трёхмерное пространство без использования лидаров, Tesla и передовые китайские ИИ-архитектуры применяют нейросети Occupancy Network. Их задача — преобразовать плоские двумерные пиксели с нескольких перекрывающих друг друга камер в единый непрерывный 3D-вектор.
Процесс вычислений разделён на несколько строго математических этапов:
- Экстракция признаков (Feature Extraction): видеопоток с 8 камер обрабатывается свёрточными нейросетями (Backbone, например, RegNet) и сетями Feature Pyramid Network (FPN) для извлечения базовых визуальных признаков.
- Пространственно-временная трансформация: с помощью многослойных блоков внимания (Attention Blocks) и пространственно-временных трансформеров (Spatiotemporal Transformers) двумерные координаты камерных матриц (u, v) проецируются в единые трёхмерные координаты векторного пространства автомобиля (X, Y, Z).
- Дискретизация пространства (вокселизация): мир вокруг машины радиусом до 50–100 метров квантуется на сетку мелких трёхмерных кубиков — вокселей (размером, например, 10 × 10 × 10 см).
- Расчёт вероятности занятости: для каждого индивидуального вокселя с координатами (i, j, k) нейросеть вычисляет значение через финальную логистическую функцию (сигмоид): P(occupied) = 1 / (1 + e−z), где z — выходной логит подсети классификации. Если P > 0,5, пространство объявляется физически занятым.
Дополнительно для каждого вокселя рассчитывается вектор его мгновенной скорости v = (vx, vy, vz), что позволяет автопилоту предсказывать точное смещение объёмных масс в следующую долю секунды, даже если система не понимает класса объекта (например, хаотично летящий по дороге мусорный пакет или отвалившееся колесо).
Цифровая обработка сигналов и Chirp-импульсы ультразвука
При переходе от классических парктроников к ультразвуку высокой точности (USS-Vision Fusion) инженеры столкнулись с проблемой затухания звука и интерференции. Решением стало внедрение Chirp-сигнала — метода линейной частотной модуляции (ЛЧМ).
Вместо короткого аналогового щелчка на одной частоте современный датчик Li Auto или Rivian излучает сложный частотно-модулированный импульс, в котором частота непрерывно изменяется во времени по линейному закону: f(t) = f0 + k·t, где f0 — начальная частота (например, 40 кГц), k — скорость изменения частоты, t — длительность импульса.
Принимаемый отражённый сигнал сдвинут во времени на величину Δt. Для его распознавания процессор датчика выполняет операцию взаимной корреляции (свёртки) принятого сигнала с эталонной цифровой копией отправленного импульса, пропущенной через согласованный фильтр (Matched Filter). Это математически сжимает растянутый во времени акустический импульс в узкий, чётко выраженный пик на временной шкале.
Применение Chirp-алгоритмов обеспечивает три критических преимущества:
- Сверхвысокое разрешение по дальности: точность измерения дистанции возрастает до единиц миллиметров, позволяя парковочному ассистенту останавливать машину в 3–5 см от препятствия.
- Помехоустойчивость: если соседний автомобиль испускает ультразвуковой сигнал, его структура не совпадёт с уникальным цифровым кодом (Chirp-профилем) принимающей машины. Согласованный фильтр просто отсечёт его как фоновый шум.
- Динамическая фильтрация: датчик способен отсекать переотражения звуковой волны от самой поверхности асфальта, фокусируясь только на вертикальных препятствиях (бордюрах, стенах, столбах).
Архитектура вычислительного слоя и централизация управления
Индустрия окончательно отказывается от распределённой электронной архитектуры, где за каждый узел (двигатель, тормоза, климат, мультимедиа) отвечал отдельный электронный блок управления (ЭБУ). Современные автомобили перешли на централизованную зональную архитектуру.
Вся информация от сенсоров стекается в единый суперкомпьютер. Стандартом для китайской индустрии (Li Auto, Zeekr, Nio) стало использование сдвоенных плат на базе процессоров NVIDIA Drive Orin-X совокупной производительностью 508 TOPS (триллионов операций в секунду). Tesla использует собственные специализированные чипы в рамках платформ HW 4.0 / AI 4.
В ближайшие годы этот сегмент ожидает новый скачок за счёт внедрения чипов следующего поколения, таких как NVIDIA DRIVE Thor производительностью до 2000 TOPS. Мощности одного такого процессора достаточно, чтобы одновременно управлять автопилотом, обрабатывать графику мультимедийных систем для нескольких экранов в салоне и следить за состоянием водителя.
Надёжность систем: самопроверка и аппаратное дублирование
При переходе к автоматизации уровней L2+ и L3 (когда водитель может временно делегировать управление машине) критически важным становится принцип отказоустойчивости (Fail-Operational). Система не имеет права просто отключиться при сбое — она обязана безопасно завершить манёвр или припарковаться. Для этого применяется многоуровневое резервирование.
Аппаратный Lock-Step
На уровне кремния внутри одного процессора вычисления дублируются. Два идентичных ядра параллельно выполняют одну и ту же математическую задачу. На каждом тактовом цикле специальный аппаратный компаратор сверяет результаты их работы бит-в-бит. При малейшем расхождении (вызванном перегревом или аппаратной ошибкой) операция аннулируется, а вычисления перенаправляются на резервный кластер.
Мажоритарное голосование (2 из 3)
Программное обеспечение автопилота рассчитывает траектории движения в нескольких независимых параллельных потоках. Если два потока выдают команду на плавный объезд препятствия, а третий из-за программного сбоя требует экстренного торможения, система арбитража принимает решение большинства (консенсус), изолируя сбойный поток для последующей фоновой перезагрузки.
Перекрёстная валидация данных (Cross-Validation)
В автомобилях с мультисенсорной архитектурой (Li Auto, Geely) датчики постоянно проверяют показания друг друга. Если фронтальная камера из-за оптической иллюзии или игры света воспринимает тень от эстакады как бетонную стену, компьютер мгновенно опрашивает радар и лидар. Поскольку радиоволна и лазерный луч проходят сквозь тень без задержки, система понимает, что препятствия нет, и блокирует ложное экстренное торможение (снижение риска фантомных торможений).
Дублирование исполнительных механизмов
Автомобили с продвинутыми ADAS оснащаются резервными контурами шасси. Рулевое управление по проводам (Steer-by-Wire) имеет резервные обмотки электромотора и раздельные линии питания. Тормозная система дублируется независимыми блоками (например, комбинация электромеханического усилителя тормозов и стандартного гидравлического блока ESP). Низковольтная бортовая сеть 12V также разделена на два независимых контура с собственными аккумуляторами.
Современное состояние автопилотов: граница между реальностью и совершенством
На сегодняшний день индустрия находится на этапе контролируемой автономности. Степень развития беспилотных систем зависит от бизнес-модели и условий эксплуатации.
Коммерческие роботакси (проект Waymo от Alphabet в США, Baidu Apollo Go в Китае) уже достигли 4-го уровня автономности (Level 4). Они осуществляют коммерческие перевозки пассажиров без физического присутствия водителя в салоне. Статистика подтверждает их высокую надёжность: автомобили Waymo демонстрируют снижение частоты ДТП с травмами на 85% по сравнению с водителями-людьми. Однако их эксплуатация жёстко ограничена зонами Geofencing — они требуют предварительно созданных цифровых HD-карт сверхвысокого разрешения и стабильных климатических условий.
В серийных автомобилях (Tesla FSD, Li Auto NOA) автоматизация находится на уровне L2+/L3. Компьютер способен брать на себя управление на автомагистралях на протяжении сотен километров, самостоятельно совершая обгоны, смену полос и прохождение развязок. Городские автопилоты успешно маневрируют на регулируемых перекрёстках и объезжают пешеходов. Тем не менее, системы не являются абсолютно совершенными по трём причинам:
- Проблема «Края» (Edge Cases): нейросети уязвимы перед редкими, нестандартными сценариями — некорректно обозначенные дорожные работы, хаотично расставленные конусы, нестандартное поведение других участников движения или сложные погодные условия (интенсивный снегопад, гололёд).
- Деградация сенсоров: плотный туман, налипание грязи на объективы камер или плотная снежная корка снижают индекс доверия (Confidence Score) визуальных систем, вынуждая компьютер передавать управление человеку.
- Человеческий фактор: избыточное доверие к системе приводит к снижению бдительности водителя. Когда автопилот сталкивается со сложной задачей и требует немедленного вмешательства, человеку требуется от 1,5 до 2,5 секунд, чтобы вернуть концентрацию и оценить дорожную обстановку, что в критической ситуации может быть слишком поздно.
Юридическая ответственность при ДТП на автопилоте L3
Переход от систем помощи водителю (Level 2/2+) к условной автоматизации третьего уровня (Level 3) совершил не только технологическую, но и фундаментальную правовую революцию. При активации автопилота L3 юридическая ответственность за динамическое управление транспортным средством впервые в истории легально переходит от человека к производителю программно-аппаратного комплекса.
Однако на практике этот переход обставлен жёсткими условиями, разделяющими зону ответственности между автоконцерном и водителем.
Разделение зон ответственности: правило Take-Over Request (TOR)
Ключевой юридический водораздел систем Level 3 строится вокруг концепции запроса на передачу контроля (Take-Over Request).
- Когда отвечает производитель: пока автопилот активен и работает в рамках своего эксплуатационного домена (ODD — Operational Design Domain: например, движение по автомагистрали со скоростью до 60 или 130 км/ч при отсутствии дорожных работ), за любые некорректные действия, приведшие к ДТП (ложное торможение, наезд на препятствие, некорректное перестроение), полную гражданскую и финансовую ответственность несёт автопроизводитель или разработчик ПО. Водитель в этот момент имеет законное право отвлечься: читать книгу, смотреть встроенный монитор или отвечать на электронную почту.
- Когда ответственность возвращается к водителю: как только система сталкивается со сценарием, выходящим за рамки ODD (начался сильный ливень, впереди зона дорожных работ, машина съезжает с магистрали), компьютер выдаёт визуальный, звуковой и тактильный сигнал (TOR). Согласно международным правилам (в частности, ООН ЕЭК № 157), водителю предоставляется временное окно от 4 до 10 секунд, чтобы вернуть концентрацию и положить руки на руль. С момента истечения этого времени или физического перехвата руля вся юридическая ответственность за возможную аварию вновь ложится на человека. Если водитель проигнорировал запрос (например, уснул), машина обязана совершить манёвр минимального риска (Minimum Risk Maneuver) — плавно остановиться на обочине или в своей полосе и включить аварийную сигнализацию. Если в процессе этой экстренной остановки в неё врежется другой автомобиль, виновным признают водителя беспилотника, не выполнившего требование TOR.
Международный опыт регулирования и судебные прецеденты
Мировая нормативная база развивается неравномерно, формируя три основные модели регулирования.
| Юрисдикция | Модель регулирования | Ключевая особенность |
|---|---|---|
| Германия и ЕС | Эталон L3 | Изменения в StVG, Mercedes-Benz Drive Pilot официально берёт на себя ответственность за аварии при работе автопилота |
| Китай | Агрессивное пилотирование зон | Локальные пилотные лицензии (Шэньчжэнь, Шанхай, Пекин), обязательные страховые пулы для вендоров |
| США | Прецедентное право | Нет единого федерального закона, регулирование на уровне штатов, суды опираются на логи DSSAD |
Германия и европейское право (эталон L3). Германия стала первой страной, внёсшей изменения в Закон о дорожном движении (StVG), легализовав Level 3. Концерн Mercedes-Benz со своей системой Drive Pilot официально взял на себя юридическую ответственность за аварии при работе автопилота. Аналогичную правовую схему внедряют китайские бренды (включая Li Auto и Zeekr) для сертификации своих систем на европейском рынке. Если Mercedes с активным Drive Pilot совершает аварию, ущерб покрывается страховой программой автоконцерна, а не личной страховкой владельца.
Китай (агрессивное пилотирование зон). В КНР нормативное регулирование выстроено через локальные пилотные лицензии (Шэньчжэнь, Шанхай, Пекин). Местное законодательство чётко разделяет: если в беспилотном режиме (роботакси или сертифицированный приватный L3-автомобиль) происходит ДТП, ответственность несёт собственник или производитель транспортного средства. Торгово-промышленная палата Китая обязывает вендоров чипов (NVIDIA, Huawei) и автопроизводителей создавать многомиллиардные страховые пулы для покрытия потенциальных рисков.
США (прецедентное право и размытые границы). В США отсутствует единый федеральный закон для L3. Регулирование отдано на откуп штатам. Калифорния и Невада разрешают эксплуатацию L3, но суды опираются на детальный анализ лог-файлов бортовых самописцев. Компании вроде Tesla формально удерживают статус своих систем на уровне Level 2 (требуя постоянного контроля рук и взгляда), чтобы переложить всю юридическую ответственность на конечного пользователя, в то время как Waymo (Level 4) полностью отвечает за действия своих роботакси.
Чёрный ящик (DSSAD) как главный судья
Главным инструментом в разрешении споров при ДТП с автомобилями Level 3 является DSSAD (Data Storage System for Automated Driving) — специализированный бортовой регистратор данных автоматизированного вождения. Этот прибор защищён от взлома и фиксирует поминутную хронологию:
- точное время активации и деактивации автопилота;
- все поданные системой запросы перехвата контроля (TOR) с точностью до миллисекунды;
- момент, когда руки водителя коснулись рулевого колеса (фиксируется ёмкостными или датчиками крутящего момента на ободе руля);
- статус работы каждого датчика (лидара, радаров, камер) в момент аварии.
При разборе любого судебного иска данные DSSAD являются приоритетными. Если лог-файл показывает, что система L3 допустила столкновение в разрешённом домене и не успела выдать TOR за положенные секунды до удара, суд автоматически признаёт виновным автопроизводителя, обязывая его компенсировать материальный и физический ущерб.
Технологические тренды и горизонт планирования
Вектор развития автомобильных систем автоматизации направлен в сторону трёх ключевых технологических доменов.
- Сквозной ИИ и модели мира (End-to-End AI / World Models). Переход от жёстко запрограммированных правил («если объект ближе X метров — применить торможение») к монолитным нейросетям. Видеопоток и данные датчиков напрямую конвертируются в команды для рулевого управления и педалей. Системы начинают обладать «пониманием» физики окружающего мира, что позволяет им прогнозировать поведение объектов (например, предсказывать траекторию движения пешехода до того, как он сделал шаг на проезжую часть).
- Твердотельные лидары и 4D-радары. Механические вращающиеся лидары уступают место более дешёвым и надёжным твердотельным решениям (Solid-State LiDAR), интегрируемым в элементы кузова. Одновременно с этим внедряются 4D-миллиметровые радары высокого разрешения (Imaging Radars), способные строить детальное облако точек сквозь любые осадки, измеряя при этом скорость объектов в четырёх измерениях.
- Инфраструктурная интеграция (V2X). Переход от изолированного эго-восприятия автомобиля к коллективному разуму. Посредством высокоскоростных сетей обмена данными (Vehicle-to-Everything) автомобили интегрируются с умными дорожными знаками, светофорами и другими транспортными средствами. Это позволяет формировать сбалансированные транспортные потоки.
Беспилотные технологии вышли из стадии лабораторных экспериментов и стали коммерческим продуктом. Текущий этап развития — это фаза накопления данных и глубокой интеграции искусственного интеллекта в исполнительные механизмы шасси, которая закладывает фундамент для полной автономии транспорта в ближайшем будущем.
Что важно запомнить
Автомобильный интеллект 2026 года — это не «помощник водителя», а полноценный распределённый суперкомпьютер с нейросетями восприятия (Occupancy Network, Chirp-обработка), отказоустойчивой архитектурой (Lock-Step, мажоритарное голосование) и юридической ответственностью, разделённой с производителем.
Технологические лидеры идут двумя путями: Pure Vision (Tesla) и мультисенсорное слияние (Li Auto, Geely, Rivian). Оба имеют сильные и слабые стороны, но магистральный тренд — к сквозным нейросетям, твердотельным лидарам и 4D-радарам, которые в ближайшие годы заменят механические решения.
Частые вопросы об автомобильном интеллекте
Почему Tesla отказалась от лидаров и радаров в пользу камер?
Логика инженеров Tesla основана на принципе Pure Vision: дорожная инфраструктура проектировалась под человека, который управляет машиной с помощью двух глаз. Следовательно, ИИ должен обучаться воспринимать мир аналогично. Tesla демонтировала ультразвуковые сенсоры и радары, оставив массив из восьми камер высокого разрешения (Tesla Vision). Это снижает стоимость и сложность системы, но повышает требования к качеству нейросетевой обработки.
Что такое Occupancy Network и как она работает?
Occupancy Network — нейросеть, которая преобразует плоские 2D-пиксели с нескольких камер в единый непрерывный 3D-вектор. Пространство вокруг машины квантуется на сетку вокселей (например, 10×10×10 см), и для каждого вычисляется вероятность занятости через сигмоид. Дополнительно рассчитывается вектор скорости вокселя, что позволяет предсказывать смещение объектов, даже если система не понимает их класс (например, летящий мусорный пакет).
Зачем ультразвуковым датчикам Chirp-сигнал?
Chirp-сигнал — это метод линейной частотной модуляции (ЛЧМ). Вместо короткого аналогового щелчка датчик излучает сложный частотно-модулированный импульс, в котором частота непрерывно изменяется во времени. Принимаемый отражённый сигнал обрабатывается через операцию взаимной корреляции с эталонной копией, что сжимает растянутый импульс в узкий пик. Это даёт три преимущества: сверхвысокое разрешение по дальности (до миллиметров), помехоустойчивость и динамическую фильтрацию переотражений от асфальта.
Что такое аппаратный Lock-Step и мажоритарное голосование?
Аппаратный Lock-Step — метод дублирования вычислений на уровне кремния: два идентичных ядра параллельно решают одну задачу, а специальный компаратор на каждом такте сверяет результаты бит-в-бит. При расхождении операция аннулируется и перенаправляется на резервный кластер. Мажоритарное голосование (2 из 3) — программный метод: траектории рассчитываются в нескольких независимых потоках, и система арбитража принимает решение большинства, изолируя сбойный поток.
Кто несёт ответственность при ДТП на автопилоте Level 3?
При активации автопилота L3 юридическая ответственность за динамическое управление впервые переходит от человека к производителю. Пока система работает в рамках эксплуатационного домена (ODD), за ДТП отвечает автопроизводитель. Как только система выдаёт запрос на передачу контроля (TOR), водителю даётся от 4 до 10 секунд, чтобы вернуть концентрацию. С момента истечения этого времени или физического перехвата руля ответственность возвращается к человеку.
Что такое DSSAD и почему его называют главным судьёй?
DSSAD (Data Storage System for Automated Driving) — специализированный бортовой регистратор данных автоматизированного вождения, защищённый от взлома. Он фиксирует поминутную хронологию: время активации и деактивации автопилота, все запросы TOR с точностью до миллисекунды, момент касания руля, статус каждого датчика в момент аварии. При разборе судебных исков данные DSSAD являются приоритетными.