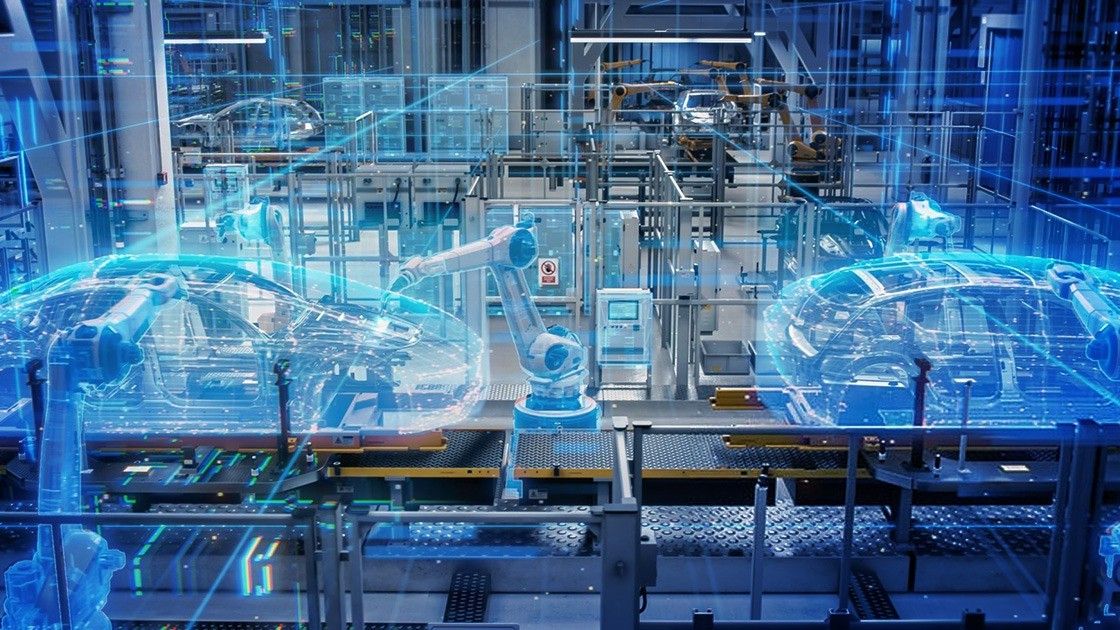
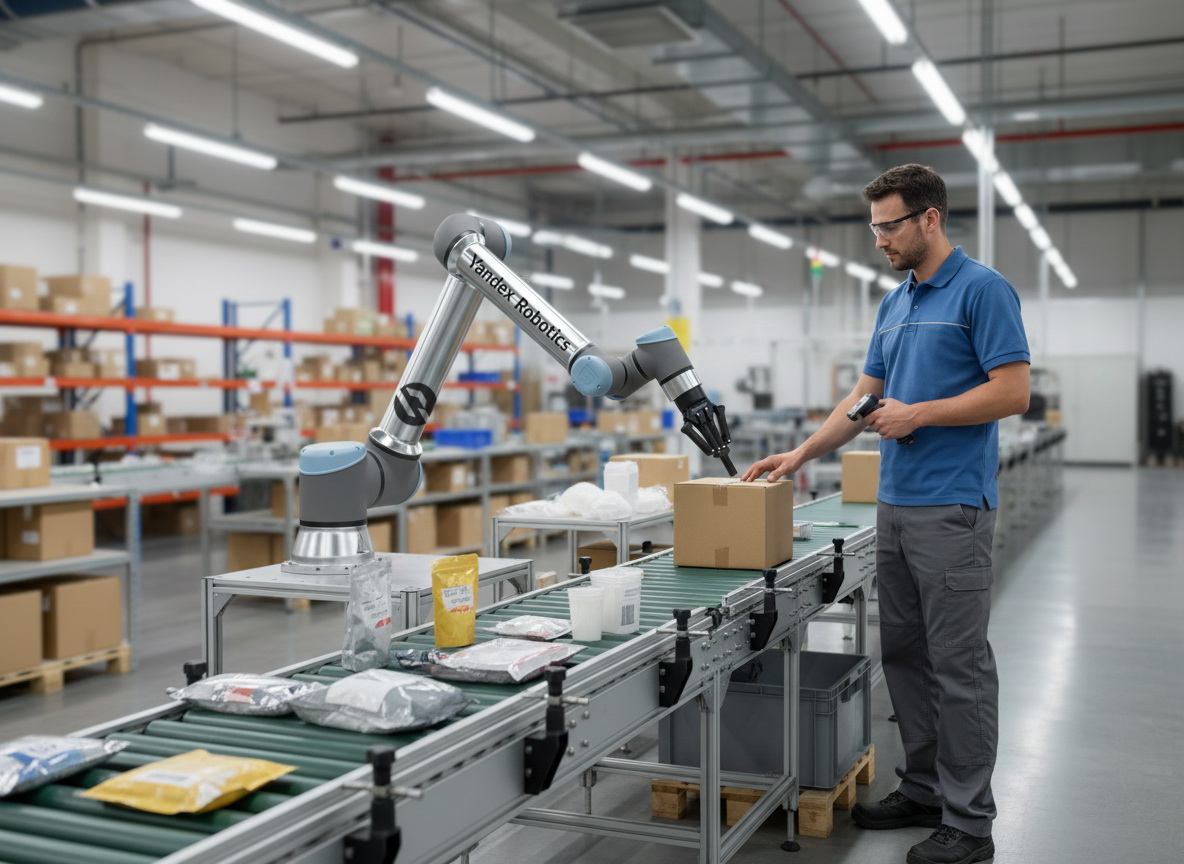
Индустриальная автоматизация совершила качественный скачок: согласно свежим данным Международной федерации робототехники (IFR), общее число действующих промышленных роботов на заводах по всему миру впервые превысило 5 миллионов единиц. Главным драйвером этого тектонического сдвига в рамках концепции Индустрии 5.0 стал уход от изолированных роботизированных ячеек. На смену тяжёлым манипуляторам, запертым в защитные клетки, пришло новое поколение интеллектуальных машин — коллаборативные роботы (коботы).
Если на протяжении последних лет коботы ассоциировались исключительно с медленными механизмами для перемещения лёгких коробок, то к 2026 году они превратились в полноценную основу гибких сборочных линий. Опираясь на аналитику изданий The Engineer UK и Packaging World, разбираем, как изменились технологии взаимодействия человека и машины и почему экономика fenceless-автоматизации (без защитных ограждений) стала выгодна не только гигантам рынка, но и гибким локальным производствам.
Технологический прорыв: почему защитные клетки больше не нужны
Коботы отличаются от классических манипуляторов тремя ключевыми технологиями: встроенным пространственным зрением (Physical AI), силовым контролем (Force-Limiting) и промышленной скоростью при полной безопасности.
Главный барьер классической робототехники — физическая опасность для персонала. Тяжёлый промышленный манипулятор оперирует на высоких скоростях и не «знает» о присутствии человека, пока не сработает лазерный барьер или концевой выключатель на двери защитного периметра. В 2026 году производители робототехники решили эту проблему на уровне встроенного искусственного интеллекта и материаловедения.
Встроенное пространственное зрение (Physical AI)
Современные линейки коботов серийно оснащаются встроенными RGBD-камерами (камерами глубины). Робот не просто видит статичное препятствие, а использует ИИ-сервисы динамического планирования траекторий в реальном времени. Если человек протягивает руку в рабочую зону манипулятора, кобот на лету перестраивает траекторию движения, огибая препятствие без снижения общей производительности линии.
Продвинутый силовой контроль (Force-Limiting)
Новейшие приводы обладают искусственным «чувством осязания». Тензометрические датчики высокого разрешения улавливают минимальное сопротивление среды. Даже при случайном касании с человеком робот мгновенно останавливает движение за доли миллисекунды, поглощая кинетическую энергию за счёт скруглённых граней и эластичных защитных кожухов корпуса.
Скорость промышленного класса при полной безопасности
Ранее безопасность коботов достигалась искусственным ограничением их скорости (до 1 м/с). В 2026 году такие семейства, как ABB PoWa, полностью преодолели этот порог. Они обеспечивают рабочую скорость перемещения до 5,8 м/с при грузоподъёмности от 7 до 30 кг, автоматически замедляясь до безопасных значений только при непосредственном приближении человека в зону контакта.
Экономика внедрения: где скрывается реальный ROI
Экономический эффект коботов: экономия 30–40% площади цеха, закрытие кадрового дефицита, снижение затрат на переналадку почти до нуля. Окупаемость — 12–24 месяца.
Переход к fenceless-архитектуре коботов радикально меняет структуру инвестиционных затрат (CapEx) и операционных расходов (OpEx) предприятия. Согласно опросам руководителей производств, ключевыми факторами окупаемости выступают следующие параметры.
- Экономия производственных площадей. Отсутствие металлических заборов, световых завес и зон безопасности вокруг робота позволяет экономить до 30–40% полезной площади цеха. Предприятия могут уплотнять сборочные конвейеры без расширения фабричных стен.
- Ликвидация кадрового дефицита. По данным аналитических отчётов PMMI, почти 70% компаний потребительского сектора вынуждены форсировать внедрение робототехники не из-за абстрактного желания «цифровизироваться», а из-за жёсткой нехватки квалифицированных операторов и высокой текучести кадров. Кобот берёт на себя монотонные, эргономически тяжёлые операции (закручивание сотен винтов, укладка деталей, высокоточный клеевой допуск), высвобождая людей для контроля качества.
- Демократизация программирования (No-Code / Natural Language). Классическая пусконаладка требовала дорогостоящих услуг сертифицированных интеграторов. Современные коботы программируются интуитивно: через интерфейсы на Android-планшетах или с помощью голосовых команд. Оператор может обучить робота новой траектории, просто ведя его за руку (Hand-guiding), что снижает затраты на переналадку линии при смене выпускаемой продукции практически до нуля.
- Высокий CapEx: ограждения, световые завесы, интеграторы
- Жёсткая привязка к одному продукту
- Долгая переналадка при смене номенклатуры
- Низкий CapEx: быстрый запуск без барьеров
- Гибкая перенастройка силами оператора
- Быстрая смена продукта без остановки линии
Практическое применение на сборочных линиях
Наиболее эффективна гибридная сборка — модель, где человек и кобот дополняют сильные стороны друг друга: робот держит и позиционирует, человек подключает и контролирует.
Автомобилестроение и электроника
При сборке сложных узлов кобот выполняет высокоточное позиционирование тяжёлых компонентов (например, аккумуляторных блоков или плат), удерживая их в пространстве, пока человек осуществляет деликатное подключение шлейфов и финальный визуальный контроль.
Высокоскоростная фасовка и укладка (Pick-and-Place)
На упаковочных линиях коботы работают в тандеме с конвейерными системами. Интеграция ИИ позволяет им распознавать хаотично движущиеся детали, сортировать их и укладывать в лотки со скоростью, сопоставимой с традиционными дельта-роботами, но без необходимости выстраивать вокруг конвейера барьеры безопасности.
Гибридная сборка аккумуляторных блоков на заводе электроники
Один из крупных контрактных производителей электроники в Юго-Восточной Азии интегрировал пару коботов ABB PoWa на линию сборки тяжёлых аккумуляторных модулей. Задача: удерживать блок массой до 25 кг в точной позиции, пока оператор подключает силовые шлейфы и проверяет контакты.
Прежняя схема с классическим манипулятором требовала ограждения, отдельного оператора на пульте и двух смен интеграторов при каждой смене модели. Новая линия программируется самим оператором за 15 минут через планшет, а зона безопасности вокруг робота сократилась с 12 до 3 кв. м.
- Полезная площадь линии увеличена на 35%.
- Время переналадки под новую модель сокращено с 2 дней до 1 часа.
- Потребность в операторах на участке снижена с 4 до 2 человек.
Главные вызовы: к чему нужно быть готовым инженерам
Ключевые риски fenceless-автоматизации: безопасность рабочего органа и психологический барьер персонала. Оба решаются на этапе проектирования и обучения.
Безопасность рабочего органа (эффектора)
Сам кобот может быть на 100% безопасным и мгновенно останавливаться при контакте. Однако если на его фланце закреплён острый захват или деталь с режущими кромками, общая безопасность системы нивелируется. Проектирование безопасных адаптивных грипперов — главная задача конструкторов.
Психологический барьер и обучение персонала
Работа вплотную с движущимся механизмом требует от операторов высокого уровня доверия к технике. Предприятия внедряют обязательные программы интерактивного инструктажа и валидации рабочих мест, чтобы минимизировать стресс сотрудников и исключить аварийные ситуации по вине человеческого фактора.
Резюме
Что важно запомнить
Коллаборативная робототехника образца 2026 года окончательно вышла из категории нишевых технологических экспериментов. Новое поколение коботов доказало свою состоятельность на сборочных линиях крупнейших мировых производств.
Устраняя затраты на сложную инфраструктуру безопасности и упрощая программирование, эти машины позволяют заводам сохранять беспрецедентную гибкость — критически важный фактор выживания в условиях быстро меняющегося глобального рынка.

Частые вопросы о коллаборативных роботах
Что такое коллаборативный робот (кобот)?
Кобот — это промышленный робот, спроектированный для совместной работы с человеком без защитных ограждений. Оснащён силовыми датчиками, камерами глубины и ИИ-планированием траекторий, которые позволяют мгновенно останавливаться или огибать препятствие.
Сколько стоит внедрение кобота на производстве?
Стоимость самого кобота — от 2 до 5 млн рублей в зависимости от грузоподъёмности. С интеграцией, gripper и обучением персонала — от 4 до 10 млн рублей за рабочее место. Окупаемость — 12–24 месяца на сборочных операциях с высокой текучестью кадров.
Какие задачи коботы решают лучше классических манипуляторов?
Коботы выгодны на операциях с частой переналадкой, в гибридной сборке (удержание детали рядом с человеком), на высокоскоростной упаковке с ИИ-распознаванием и там, где нет места под ограждение. Классический манипулятор дешевле на массовом производстве одной номенклатуры.
Опасны ли коботы для человека без защитных ограждений?
Сам манипулятор сертифицирован по стандарту ISO/TS 15066 и безопасен при контакте. Однако если на фланце закреплён острый захват или деталь с режущими кромками, безопасность системы определяется рабочим органом. Проектирование безопасных адаптивных грипперов — задача интегратора.
Какие компетенции нужны штату для работы с коботами?
Современные коботы программируются оператором через планшет или hand-guiding за 15 минут. Специальные навыки промышленного программирования нужны только для интеграции с MES/SCADA и для написания сценариев машинного зрения. Базовое обучение занимает 1–2 дня.